Approfondimenti
Perché i robot si fermano alla prima eccezione
Un programma robot elenca i casi che si aspetta. Tutto il resto è un'eccezione. Cosa cambia con un livello decisionale, e cosa resta com'è.
Pubblicato · 3 min di lettura
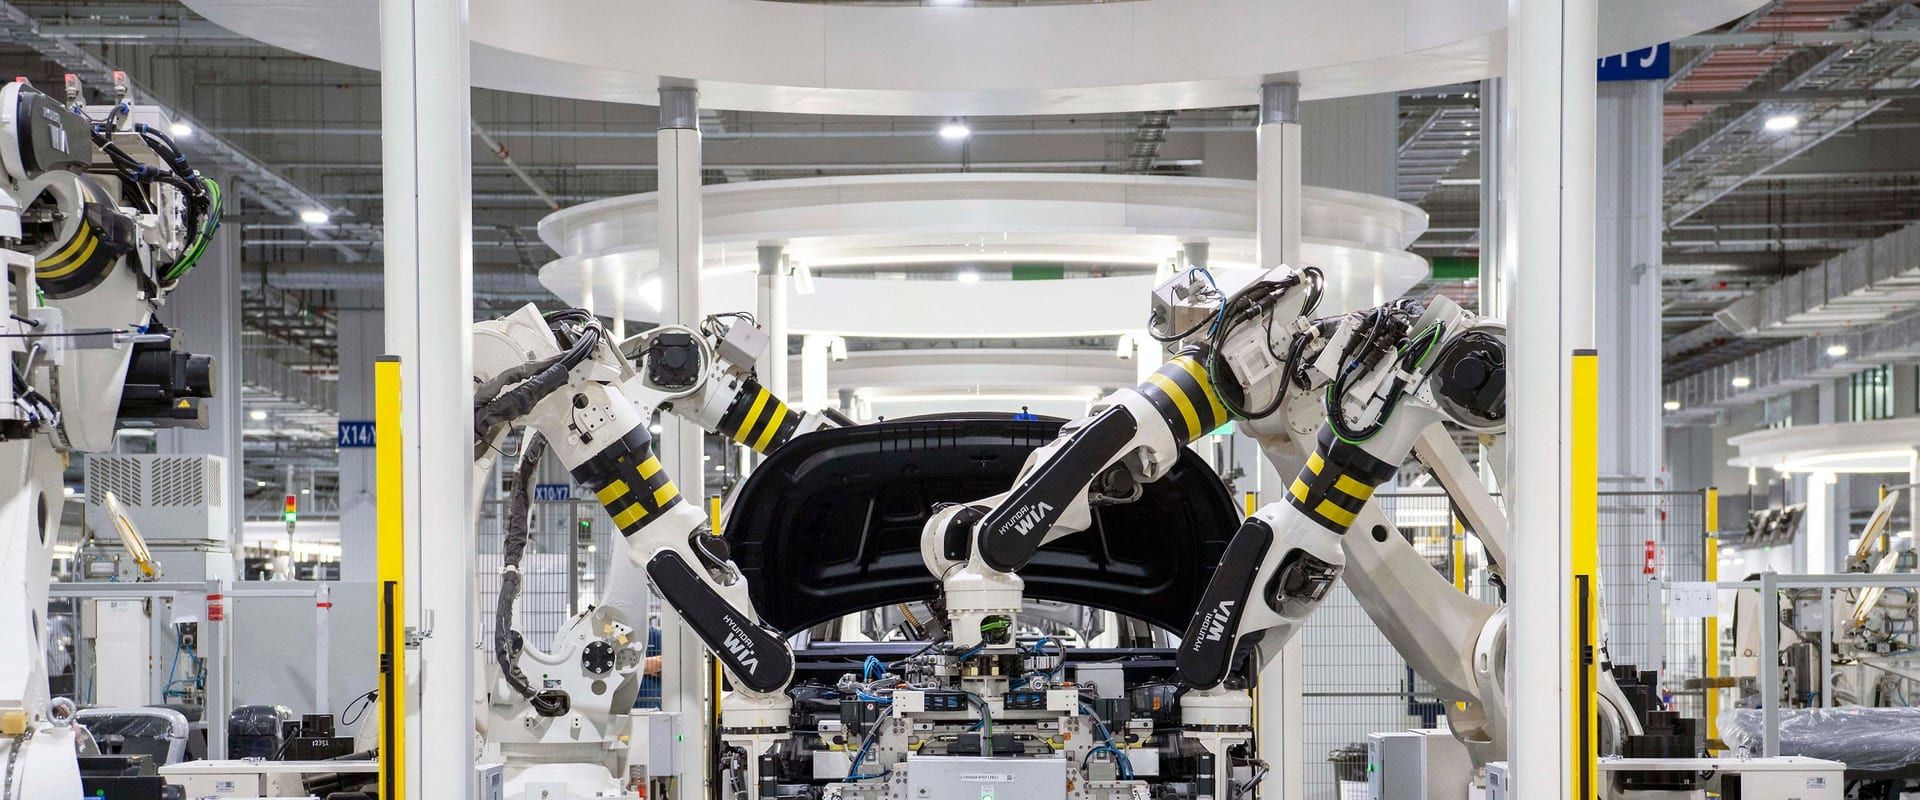
Un programma robot è un elenco di casi attesi. Prendi la scatola dalla posizione A, controlla l’etichetta, mettila sul pallet. Finché il mondo corrisponde all’elenco, la cella lavora da sola. Nel momento in cui qualcosa non corrisponde, il programma ha due opzioni: fermarsi, o fare la cosa sbagliata. Quasi tutti gli integratori, giustamente, scelgono di fermarsi.
Le eccezioni sono rare una per una e costanti nell’insieme
Ogni singola eccezione è rara. Un’etichetta strappata capita una volta ogni qualche centinaio di cartoni. Un imballo nuovo arriva poche volte l’anno. Un fornitore consegna un giorno prima una volta a trimestre. Sommale su prodotti, fornitori e turni, e la cella vede un’eccezione ogni pochi minuti. Ognuna costa la stessa cosa: la linea aspetta finché una persona non arriva, decide e fa ripartire il robot.
Il costo non è la decisione. La decisione richiede a una persona un secondo. Il costo è l’interruzione: la camminata, l’attesa e il cambio di contesto per chi ha dovuto lasciare il proprio lavoro.
Le tre risposte abituali
Più programmazione. Ogni eccezione diventa un nuovo ramo del programma. Funziona per le eccezioni che già conosci, al prezzo di un ticket all’integratore ogni volta. Non fa nulla per l’eccezione che incontrerai la settimana prossima.
Più persone. Qualcuno sorveglia la cella e interviene. Funziona, e toglie gran parte del motivo per cui hai un robot.
Un’asticella più bassa. Lascia che il robot agisca su tutto ciò che sembra abbastanza simile. È così che si spediscono merci danneggiate, ed è così che poi nessuno sa spiegare perché.
Cosa fa invece un livello decisionale
Un livello decisionale sta tra la percezione e il controllore del robot. Per ogni articolo fa quattro cose.
- Trasforma la scena in fatti strutturati: cos’è l’articolo, in che stato è, dove si trova.
- Chiede al motore di regole quali azioni sono consentite qui. Le regole di sicurezza rigide vivono in questo passo, come codice deterministico.
- Sceglie una delle azioni consentite e associa una confidenza a quella scelta.
- Confronta la confidenza con una soglia impostata per il compito. Sopra la soglia il robot agisce. Sotto, un operatore riceve il caso su un tablet e decide con un tocco.
Ogni passo viene scritto in un registro: cosa è stato visto, cosa è stato scelto, con quale confidenza, chi ha approvato.
La soglia è la parte importante. Non è una costante tecnica. È una decisione di business su quanto dubbio accetti prima che una persona intervenga, e può cambiare da compito a compito. Una cella che carica fiale in un vassoio può essere severa. Una cella che sposta cassette vuote può essere permissiva.
Cosa resta com’è
Il livello decisionale non sostituisce il concetto di sicurezza. Ripari, barriere ottiche e arresti di emergenza restano alla cella e all’integratore che l’ha costruita. Non sostituisce nemmeno il programma del robot. Il controllore esegue ancora i movimenti. Il livello decide solo quale dei movimenti consentiti eseguire, e quando chiedere invece di agire.
Da dove cominciare
Prendi l’ultimo mese di fermi di una cella e scrivi il motivo di ciascuno. Quasi tutti gli elenchi hanno una testa corta di casi frequenti e una coda lunga di casi strani. Un livello decisionale aiuta con entrambe, in modi diversi: la testa diventa regole in linguaggio naturale, la coda diventa domande a un operatore.
Se quell’elenco non riesci a ottenerlo, è la prima cosa da sistemare. Non puoi gestire eccezioni che non registri.